3DGS转Mesh方法汇总 - 3DGS+SDF/UDF联合优化
3DGS+SDF/UDF联合优化 -> 对SDF/UDF Marching Cubes -> Mesh
# NeuSG:让 GS 提供细节,让 SDF 提供连续表面和法线
Gaussian 点云细节丰富,但不连续且有噪声;SDF 连续完整,但容易过平滑。让两种表示互相纠错,比单独使用任何一种都好。
NeuSG是3DGS和一种Implicit Surfaces方法NeuS的结合。
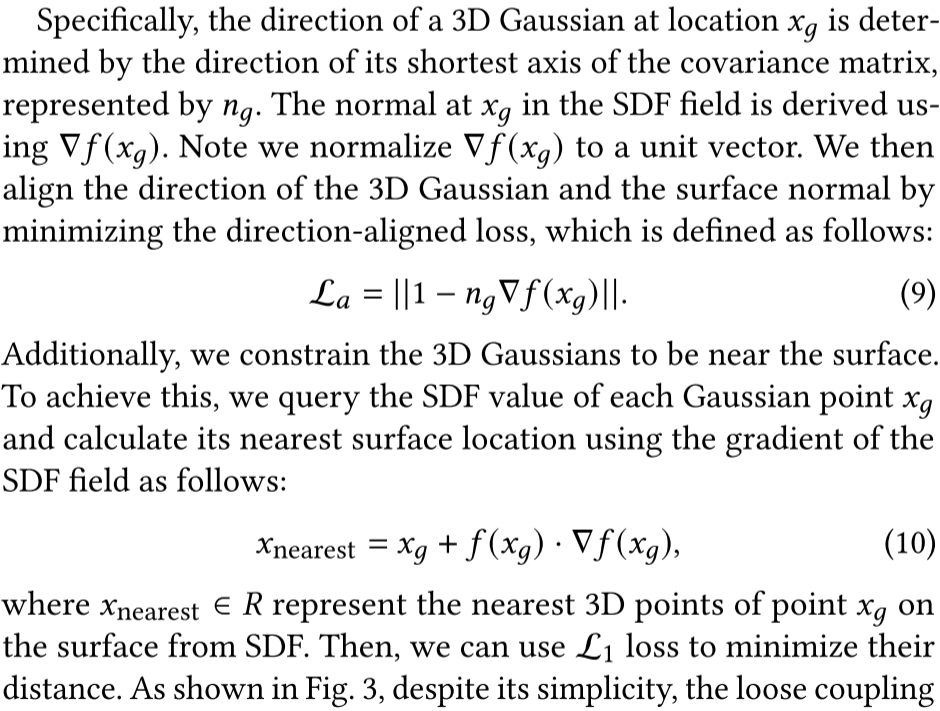
和PGSR一样,NeuSG也设置了一个loss强制拉低最短轴长并以最短轴长作为法线方向。

 并且使用SDF的梯度方向约束3DGS渲染的法线方向。
 另外,还用3DGS中点位置约束SDF,使其在这些位置处值为0,其实就是把3DGS约束在NeuS的表面上。
 当然NeuS自己的loss也都保留。


NeuS和3DGS的RGB loss是分开算了加在一起的。

可以看出,作为3DGS+SDF联合优化的早期工作,NeuSG的本质就是在NeuS和3DGS分别优化的基础上加上了用NeuS梯度方向约束3DGS法线方向和把3DGS约束在NeuS的表面上这两个loss。
虽然简单但是已经能体现处联合优化Mesh质量的思想。
# (NeurIPS 2024) GSDF:让 3DGS 提供细节,让 SDF 提供连续表面和法线
相比于 NeuSG 只加两个loss,GSDF 更近一步让 3DGS 和 SDF 紧密结合,让 3DGS 和 SDF 互相参与对方的训练流程。
Depth-guided Sampling: GSDF 观察到,SDF 的采样是渲染过程的性能瓶颈,而 3DGS 恰好可以提供“何处有实体”的信息。 所以,GSDF 直接将 SDF 渲染的采样过程限制在 3DGS 附近,降低采样范围从而节约 SDF 渲染计算量。
Geometry-aware Density Control: SDF 还能在 3DGS Densify 过程中减少飞点。 因为 SDF 能提供表明信息,所以可以直接看 3DGS 中心的 SDF 值就知道它距离表面的距离,越远越有可能是飞点,则不应该在 3DGS Densify 过程中被 split,甚至应该被删除。
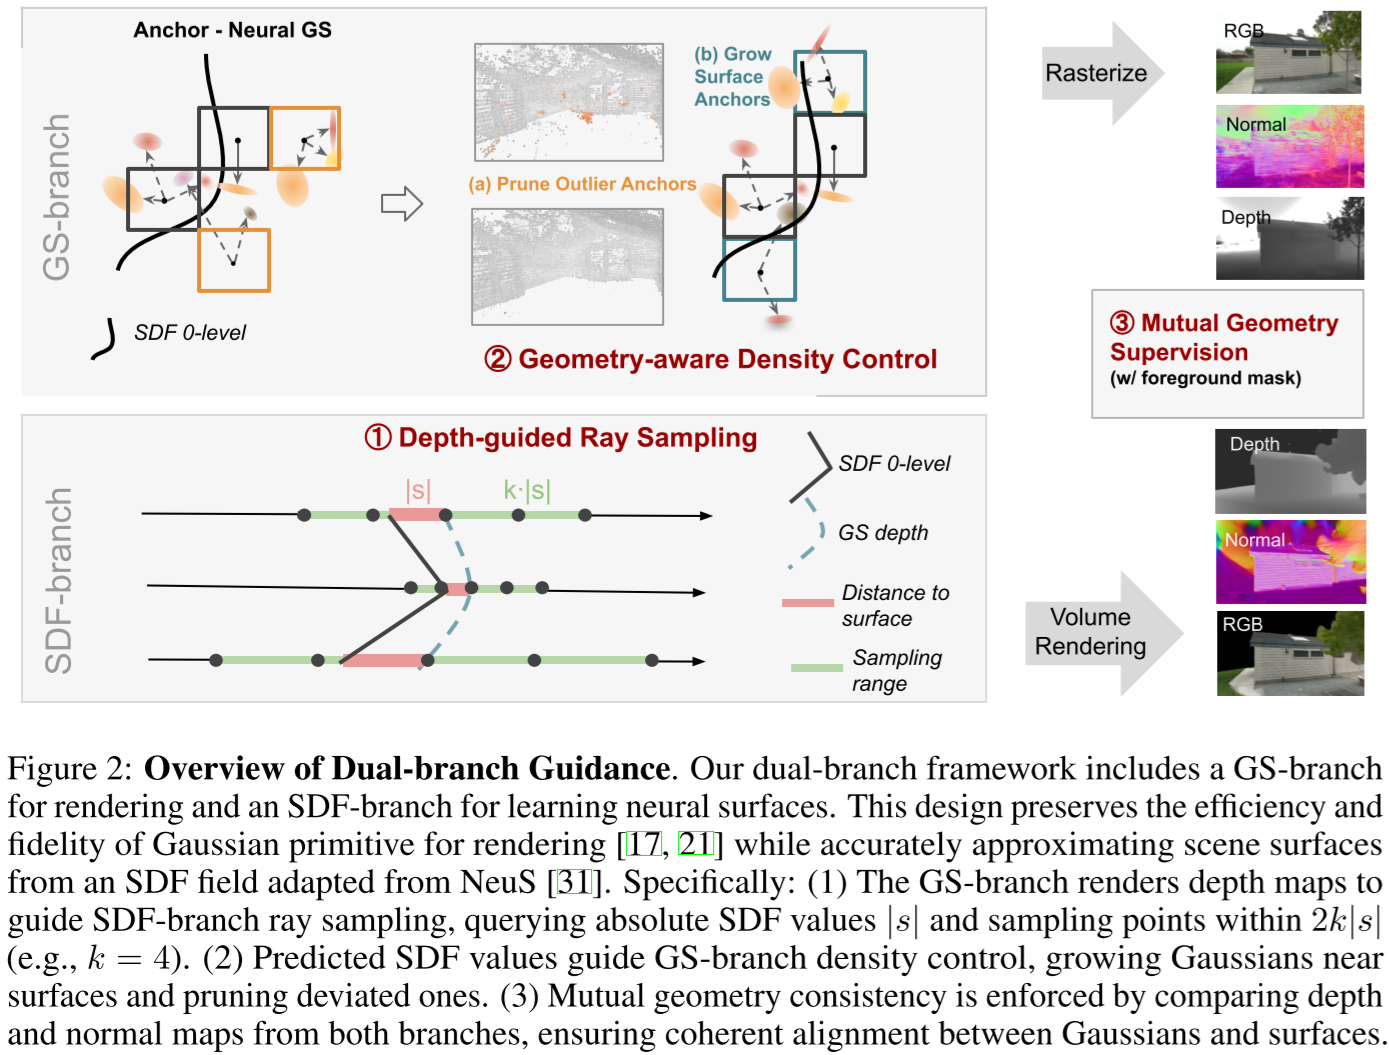
Mutual Geometry Supervision: 两个loss,一个要求3DGS和SDF渲染出的法线一致,一个要求其深度一致。
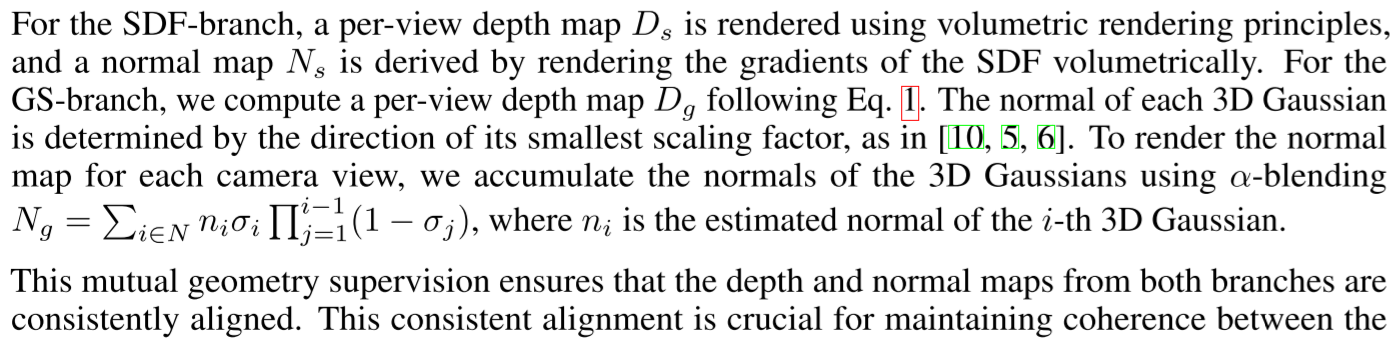
注意 GSDF 虽然也是取短轴方向作为法线方向,但是并没有加loss把 3DGS 压扁。
GSDF 提出的 Mutual Geometry Supervision 是后来 GS+SDF 几乎都沿用的框架。
# (SIGGRAPH Asia 2024, ACM TOG) 3DGSR 把 SDF 真正嵌入到 Gaussian 里面
GSDF 里面 GS 和 SDF 还是两套比较独立的表示,它们之间联系太松了。有没有办法把 SDF 真正嵌入到 Gaussian 里面?
# Differentiable SDF-to-opacity transformation
一句话:用3DGS 中心点处的 SDF 值作为 3DGS 的透明度值。
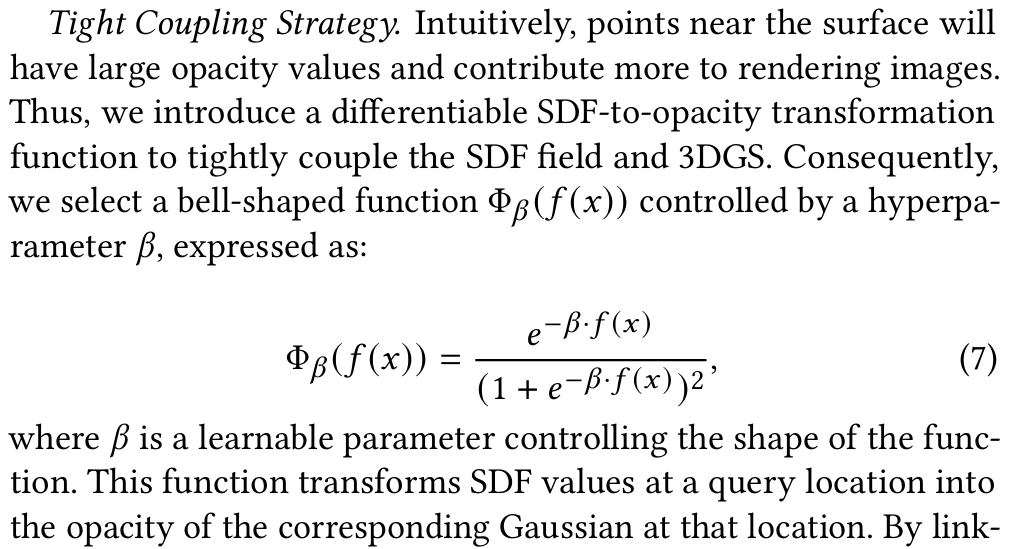
# uses surface derived from SDF to constrain the distribution of Gaussians
一样的取3DGS短轴方向作为法线方向,一样的要求3DGS和SDF渲染出的法线一致。
# Regularization with Volumetric Rendering
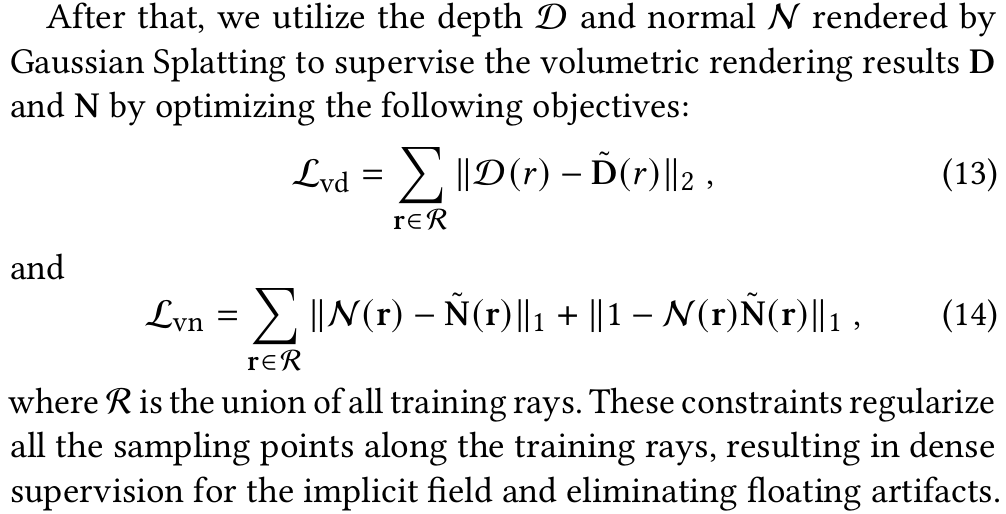
Differentiable SDF-to-opacity transformation 是把一个点上的SDF值转换成 3DGS 的透明度,这也就意味着 SDF 只有这个点上的值得到了训练。 而 3DGS 又是稀疏的,所以造成 sparse supervisory signals。 为了解决这个问题,还得把原来 SDF 原装的整个 Volumetric Rendering 过程搬过来做训练。
这里作者就直接用 SDF 经过 Volumetric Rendering 出来的深度和法向量和 3DGS 的深度和法向量算 loss。
作者特地分析了不用 SDF 渲染颜色而只要深度的原因:
- 运算速度更快
- 收敛速度更快